
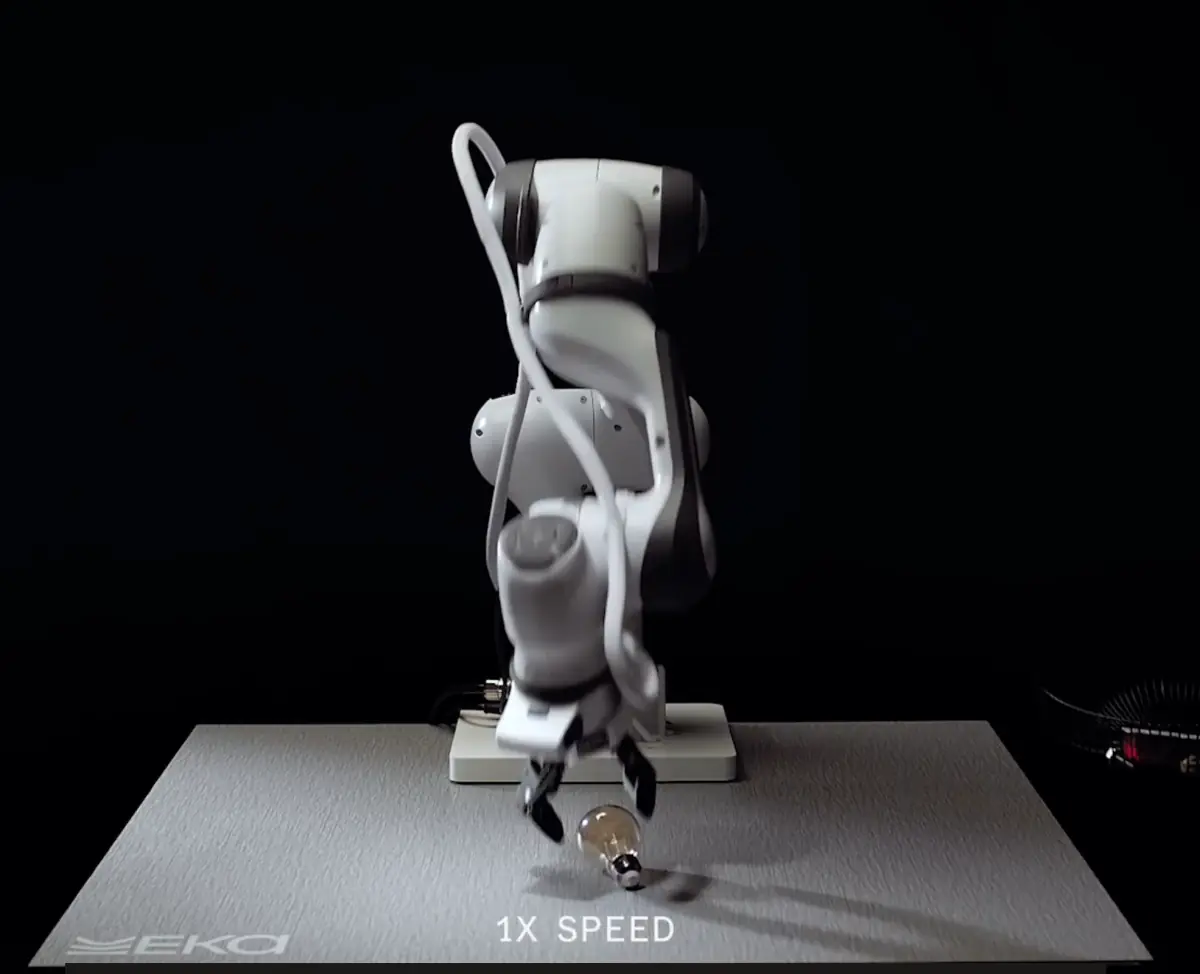
دستیابی به دقت و سرعت انسان در کار با اشیاء، همیشه چالشی بزرگ برای صنعت رباتیک بوده است. با وجود میلیاردها دلار سرمایهگذاری و ویدیوهای بیپایان که به مدلهای یادگیری عمقی داده میشد، رباتها همچنان در کارهای ظریف مانند گرفتن و جابهجایی اجسام، آنطور که میخواستیم عملکردی ایدهآل نداشتند. اما به نظر میرسد Eka Robotics توانسته است با معرفی یک معماری تازه برای دستیابی به «هوش فیزیکی»، این مرز را بشکند. این استارتاپ که توسط پرولیت آگراوال، استاد MIT و توماس هارنوا، پژوهشگر سابق Google DeepMind بنیانگذاری شده، اخیراً موفق به جذب ۱۵۰ میلیون دلار سرمایه در دور سری A شده و ارزشگذاری پس از آن به ۱.۴۵ میلیارد دلار رسیده است؛ جایی که صندوقهای e16z و F-Prime نقش رهبر را ایفا کردهاند.
پرشاندازهای تحسینبرانگیز در دنیای رباتیک
در عصری که روزی چندین نمایش رباتیک برگزار میشود، توانمندیهای Eka حتی رباتسازان باتجربه را نیز شگفتزده کرده است. کریس هاوزر، استاد دانشگاه ایلینویز، از «عامل شوک» (Wow Factor) این ربات در مقایسه با نمونههای اخیر صحبت میکند. نکته کلیدی اینجاست که ربات Eka بدون نیاز به بازآموزی، توانایی سازگاری با طیف وسیعی از اشکال مختلف را دارد. هاوزر حتی از نوعی «انسانپسندی ترسناک» در رفتار این ربات یاد میکند؛ یعنی اگر دفعه اول در گرفتن یک شیء شکست بخورد، بارها و بارها تلاش میکند تا آن را به دست بیاورد.
- سرعت فوقانسانی: ربات میتواند در یک ساعت حدود ۱۵۰۰ شیء (با وزن حداکثر ۱ کیلوگرم) را بردارد، در حالی که انسان حدود ۶۰۰ شیء است.
- دقت بالا: نرخ موفقیت در گرفتن اشیاء به طور قابل اتکا بالای ۹۵ درصد است.
- نقش سرمایهگذاران: راگو راگورام از a16z معتقد است که این ربات در برخی وظایف از عملکرد سوپرانسان پیشی گرفته و این روند ادامه خواهد داشت.
چرا فیزیک مهمتر از بینایی است؟
بزرگترین تمایز Eka در معماری مدل آن است. برخلاف مدلهای رایج «بینایی-زبانی-کنش» که روی ارتباط بین تصویر و حرکت تمرکز دارند، Eka از یک مدل «بینایی-نیرو-کنش» (Vision-Force-Action) استفاده میکند. رودنی بروکس، از منتقدان رویکرد فعلی هوش مصنوعی نرکتیک، پیشبینی کرده بود که بدون نمایندهسازی از نیرو و لمس، این مدلها شکست خواهند خورد. آگراوال تأیید میکند که بینایی تنها جای تقریبی شیء را نشان میدهد، اما «جستجو» و «گرفتن» واقعی از طریق نیرو اتفاق میافتد. این یعنی رباتها برای رسیدن به آن میلیمتر پایانی، باید به حس لامسه و بازخورد نیرویی تکیه کنند.
برای دستیابی به این قابلیت، تیم Eka یک دست رباتیک منحصربهفرد طراحی کرده که انعطافپذیری بیشتری نسبت به پنچههای (Gripper) سنتی دارد و پر از حسگرهای نیرویی است. راز اصلی این موفقیت، استفاده از شبیهسازهای فیزیکی برای مدلسازی نیروهای متعدد هنگام گرفتن شیء است. این روش امکان میدهد تا صدها ساعت تجربه ربات در چند دقیقه تولید شود و یادگیری تقویتی (Reinforcement Learning) به مقیاس گسترده اجرا گردد. به بیان ساده، ربات Eka محدود به دادههایی که انسانها جمعآوری کردهاند نیست، بلکه میتواند از آنها فراتر رفته و راهحلهای بهتری را پیدا کند.
پل زدن روی شکاف هوش عمومی و عملکرد
در حال حاضر، مدلهای فیزیکی عمومی که میتوانند وظایف متنوعی انجام دهند، آنقدر دقیق نیستند؛ و مدلهایی که در یک وظیفه خاص بسیار عالی هستند، از نظر اقتصادی برای شرکتها جذاب نیستند زیرا قابلیت انتقال به وظایف دیگر را ندارند. Eka سعی میکند این شکاف را پر کند. مدلهای عمومی مانند ChatGPT (یا Astra) میتوانند تصمیم بگیرند که یک بشقاب را کجا باید بگذارند، اما مدل Eka مسئولیت فیزیکی «گرفتن بدون شکستن» را بر عهده دارد.
آگراوال و هارنوا که از دوران مدرسه در UC Berkeley همکلاسی بودهاند، بر این باورند که آینده رباتیک در «مقیاسپذیری شبیهسازی» است، نه جمعآوری ویدیو توسط رانندگان گیگاکنامی. با این حال، چالشها همچنان پابرجاست. گذار از آزمایشگاه به خط تولید صنعتی همیشه دشوار است. هاوزر نگران است که آیا این ربات میتواند یک سال کامل بدون خرابی در خطهای مونتاژ واقعی کار کند یا خیر. همچنین سؤال مهمی وجود دارد که این تکنیکها چقدر میتوانند به فراتر از کارهای ساده برداشت و چیدن (Pick and Place) تعمیم پیدا کنند.
آگراوال با یک رویکرد بسیار عملیاتی به پیش میرود: اولاً روی دو حوزه عمودی یعنی «بردن/چیدن» و «کار با سیمها» تمرکز کردهاند تا بتوانند در آنها «هاپور» (موفقیت کامل) کسب کنند. سختافزار پنچه Eka با هزینه کمتر از ۱۰۰۰ دلار، اکنون برای ۵ میلیون سیکل کاری طراحی شده، اما هدف نهایی آن رسیدن به ۲۰ میلیون سیکل است؛ معیاری که بازوان صنعتی استاندارد به آن دست مییابند. این نگاه واقعگرایانه، همواره اولین قدم برای تبدیل یک نمایش آزمایشگاهی به یک محصول صنعتی مقیاسپذیر است.



نظر، سوال یا تجربه خود را درباره این مطلب با سایر کاربران اوکالا به اشتراک بگذارید.