
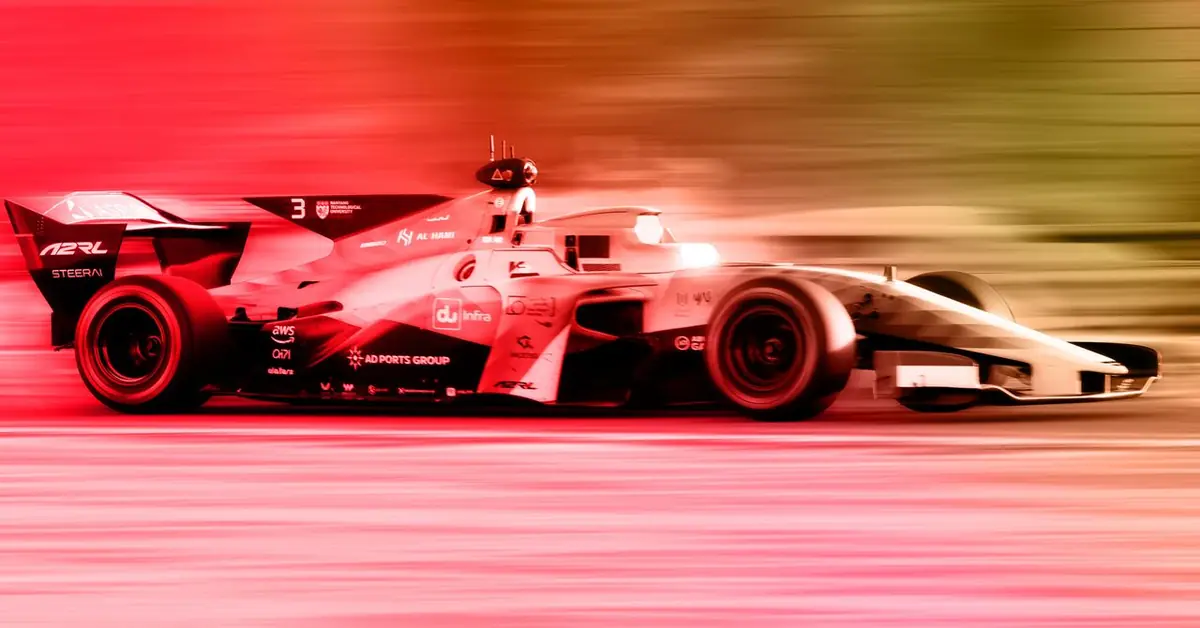
لحظاتی بعد از شروع مسابقه، صفر و یک و دوطرفهی استادیوم با شوک و تعجب واکنشی نشان دادند مهندسان نیز سرشان را به دست زده بودند. خودروی رالیسی که توسط شرکت پولیموو (PoliMove) ساخته شده بود، به خودروی در حال کند شدن اونیمور (Unimore) در رویداد لیگ رالی خودران ابوظبی (A2RL) برخورد کرد. در پیست معروف امولا در ایتالیا، هر دو خودرو در بخشی به نام «ریوازا» تصادف کردند. این بخش شامل چند پیچ سخت و چالشبرانگیز است که حتی قهرمانان فرمول یک هم پیشتر با مشکلاتی مشابه در آن مواجه شدهاند. اما این بار، چون رانندهای در خودروها نبود، خطری برای جان انسانها مطرح نبود.
چرا سرعت بالا در مسابقات خودروهای خودران مهم است؟
لیگ A2RL که در سال ۲۰۲۴ راهاندازی شد، با هدف معرفی خودروهای خودران به دنیای موتوراسپورت و تست حدود توانایی فعلی آنها شکل گرفت. مسابقه امسال در امولا، این مرزها را به نمایش گذاشت و شکاف بین قابلیتهای محاسباتی خودروهای خودران و توانایی آنها در پاسخگویی زمانی که چیزی دستخوش خطا میشود را نمایان ساخت.
جالب اینجاست که فقط دو خودرو از میان پنج خودروی حاضر در فینال توانستند مسابقه را کامل کنند. «کینتیکی» از امارات با رتبه اول و «کانستراکتور ریسینگ» از آلمان با رتبه دوم به پایان رسیدند. پولیموو با خودروی آسیبدیدهاش رتبه سوم را کسب کرد، هرچند خودروی آن برای مراسم جایزهدهی تعویض شد. تیم TUM که دو بار پیروز بوده، به دلیل خرابی ترمز در دور گرمکردن (فرمیشن لپ) ماشین را از مسابقه انصراف داد.
چالشهای فنی: از سنسورها تا فیزیک خودرو
تیمهای شرکتکننده تنها ۹ روز زمان تست فیزیکی قبل از مسابقه داشتند و این شرایط تحت بارش باران و دودلی برگزار شد. انتخاب پیست امولا که یکی از خشنترین مسیرهای موتوراسپورت است، سوالی است که بسیاری از طرفداران آن را از نیکولا پالارکی، مهندس ارشد شرکت aspire (بنیانگذار A2RL) پرسیدند. پالارکی گفت: «چون همه میتوانند مسابقات آسان برگزار کنند، ما باید نشان دهیم که به جایی میرویم که اهمیت واقعی دارد.»
خودروهای خودران در این مسابقات فقط برای نمایش نیستند؛ آنها آزمایشگاهی با خطکشی ایمنی هستند. معترضان این روال معتقدند که این مسابقات راهی برای تست ادراک، پیشبینی و کنترل خودرو در سرعتهای بالا است بدون اینکه راننده انسانیای در خطر باشد. این عوامل کلیدی در ایمنی خودروهای خودران در دنیای واقعی هستند و درک اینکه تا کجا این سیستمها موفق یا شکستخوردهاند، آینده فناوری را شکل میدهد.
- ادراک (Perception): سنسورها موقعیت و محیط اطراف را شناسایی میکنند تا نرمافزار برنامهریز مسیر را انتخاب کند.
- اجرا (Control): سیستم کنترل تصمیمات را به فرمان، شتاب و ترمز تبدیل میکند.
- چالش سرعت: در سرعتهای بالا، خودرو زمان کمتری برای تفسیر اطلاعات ناقص، پیشبینی حرکت خودروی دیگر و انجام مانورهای فرار دارد.
کسلیا وکلا، سرپرست ورزشی A2RL، قبل از فینال هشدار داده بود: «خودرو در نقاط خاصی کور میشود زیرا پیست شیبدار است.» اگر خودرویی در فرورفتگی ترمز کند، خودروی پشت آن کمتر از یک ثانیه برای واکنش وقت دارد. این هشدار به زودی به واقعیت تبدیل شد.
درسهایی از تصادفها: فراتر از شکست
تیم اونیمور اعلام کرد خودروی آنها «جیانا» پس از از دست دادن دادههای سنسور لیدار و رادار، ایستهای ایمنی را فعال کرد. GPS به تنهایی دقت کافی برای ادامه مسابقه در سرعت بالا را نداشت. تیم گفت که سیستمهای آینده میتوانند از دوربینها و دستگاه مقیاساندازهگیری یترا (IMU) استفاده کنند تا تا زمانی که موقعیتیابی دقیق بازمیگردد، با سرعت کمتری ادامه دهند.
در مورد پولیموو، سیستم خودروی «ایوا» جیانا را در پیشروی شناسایی کرده بود اما نتوانست از برخورد جلوگیری کند. جیانا با نیرویی حدود ۱g ترمز کرده بود و ایوا تنها ۱.۵ ثانیه فاصله داشت. پولیموو گفت سیستم خطر را شناسایی کرد و مانوری فرار آغاز کرد، اما تأخیرهای موجود در ادراک، تصمیمگیری، بازآرایی مسیر و پاسخ اکتواتورها، به همراه دینامیک خودرو، باعث شد تصادف از نظر فیزیکی اجتنابناپذیر شود.
حتی افسانههای فرمول یک مانند فرناندو الونسو و کارلوس ساینز در این بخش از پیست تصادف کردهاند. اما توضیحات تیمهای A2RL مشکلی را آشکار میکند که پردازندههای سریعتر به تنهایی نمیتوانند آن را حل کنند: یک خودروی خودران ممکن است خطر را بشناسد اما نتواند قبل از آنکه فیزیک حاکم شود، واکنشی نشان دهد.
شکست تیم TUM نیز آموزشی بود. خودروی آنها پس از گیر کردن ترمز پشت-چپ در فشار پایین تا متوسط از مسابقه کنار کشید. حتی نرمافزارهای خودران پیشرفته نمیتوانند عیوب مکانیکی را جبران کنند.
فناوری خودروهای خودران و آینده ترافیک شهری
خودروی کینتیکی «سپارکس» در تمام مسیر مسابقه پیشرو بود و به جایگاه اول رسید، در حالیکه خودروی کنستراکتور AI دوم شد. اما تقریباً هر نتیجهای در شرایطی که شکستها منجر به موارد حاشیهای مفید شوند، میتواند پیشرفت تلقی شود: از دست دادن سنسور، از دست رفتن موقعیتیابی، ترمز ناگهانی، محدودیت دید و تعامل بین سیستمهای خودران که تصمیمات مستقلی میگیرند.
پالارکی میگوید این محیطهای موتوراسپورت فرصتی برای توسعه سختافزارهای مقاومتر فراهم میکنند. دمای داخل کابینها میتواند تا ۱۷۰ درجه فارنهایت برسد و رادارها و لیدارهایی که تابآوری حرارت بالایی دارند، در شهرهای رو به گرمای ما مفید خواهند بود.
چی کیونگ اونگ، معاون سرپرست تیم کینتیکی، نیز متوجه است که الگوریتمهای پیشبینی توسعهیافته در پیست، میتوانند در نهایت به خودروهای غیرنظامی کمک کنند تا در شرایط اضطراری پاسخگو باشند. او میگوید: «شاید بتوان آن را برای ایمنتر ترمز کردن خودکار خودرو یا کنترل آن در حد مجاز اعمال کرد تا جانها نجات یابد.»
یک نکته مهم این است که برخلاف آزمایشهای آزمایشگاهی، شرکتها مجبور نیستند دادههای دقیق حاصل از خودروهای خود را به اشتراک بگذارند. دادههای خودروهای مسابقهای A2RL EAV 25 فعلاً درون رقابت باقی میماند. مسابقه بعدی A2RL به «یاس مارینا» در ابوظبی برمیگردد، جایی که تیمها سالها صرف توسعه نرمافزار کردهاند. برگزارکنندگان در حال بررسی هستند که مسابقه را سختتر کنند؛ مثلاً با کوتاه کردن زمان تست، افزایش تعداد خودروها به ۸ یا محدود کردن دسترسی به GPS. این تغییرات میتواند نشان دهد که آیا سیستمها در حال مقاومتر شدن هستند یا خیر.



نظر، سوال یا تجربه خود را درباره این مطلب با سایر کاربران اوکالا به اشتراک بگذارید.